Please Choose Your Language
nära
Välj din webbplats
Global
Sociala medier


| Kvantitet: | |
|---|---|
|
PDF-export |
|


K516-2-serien
SiRON
Om urval
| Modell | Föreställningsbeskrivning | Modell | Föreställningsbeskrivning | |
| K516-2-A1 | K516-2-A1 1,3 MP, brett synfält, färg | K516-2-B1 | K516-2-B1 1,3 MP, standardtyp, färg |
Tillbehör

Dimensionera


Kopplingsschema

Specifikationsparametrar (AI Smart Camera)
| Specifikationsparametrar (AI Smart Camera) | ||
| Modell | K516-2-A1(Bredt synfältstyp) | K516-2-B1 (standardtyp) |
| Upplösning | 1280 x 1024 | 1280 x 1024 |
| Pixel | 1,3 megapixel | 1,3 megapixel |
| Maximal bildfrekvens | 60 fps | 60 fps |
| Lins | 8 mm | 16 mm |
| Pixelstorlek | 4.0umx4.0um | 4.0umx4.0um |
| Bildigenkänning | Färg | Färg |
| Systemarkitektur | ARM 2GHz Quad-Core-processor | |
| Minne | 2GB DDR4 | |
| Lagring | 16 GB EMMC | |
| Digital I/O | Digitalt I/O-gränssnitt: 2-kanals optoisolerad GPI-ingång, 5-kanals optoisolerad GPO-utgång, 1-kanals RS232 seriell port | |
| Videoutgång | HDMI-gränssnitt | |
| USB | 1-kanals USB2.0 | |
| Strömförsörjning | DC24V | |
| Energiförbrukning | 12W | |
| Linsgränssnitt | M12 Mekanisk fokusering | |
| Ljuskälla | Vit ljuskälla | |
| LED-indikator | Ström / Kör / Kommunikation / Trigger / OK / NG | |
| Algoritmfunktion | Inbyggd synalgoritm, som stödjer detektering såsom orientering fram och bak, riktningsbedömning, närvaro/frånvaro, dimension, position och färgigenkänning | |
| Husmaterial | Aluminiumlegering | |
| Skyddsgrad | IP67 | |
| Omgivningstemperatur | 0-50 ℃ | |
| Miljöfuktighet | 20% ~ 95% RH, icke-kondenserande | |
Specifikationsparametrar (Touch Panel Touch Panel)
| Modell | K516-2-M | Spänning | DC 24V |
| Panelstorlek | 10,1 tum | Elström | <0,2A |
| Upplösning | 1024X600 | Skyddsgrad | IP40 |
| Indikeringslampa | PWR/CH1/CH2 | Omgivningstemperatur | 0~50℃ |
| Gränssnitt | HDMI/USB | Miljöfuktighet | 20% ~ 95% PH, icke-kondenserande |
| Antal kameror som stöds | 1 eller 2 | Hålstorlek | 260,2 mm X 179,8 mm |
| Tufft läge | Motstånd | Vikt | 450 g |
Produktdetaljer


Strukturritning

Detektionsområdes karakteristiska diagram

| Modell | Monteringsavstånd WD | Synfält H | Synfält V | Modell | Monteringsavstånd WD | Synfält H | Synfält V | |
| K516-2-A1 Vidvinkeltyp |
50 | 42 | 31 | K516-2-B1 standardtyp |
100 | 33 | 25 | |
| 500 | 353 | 260 | 500 | 160 | 120 | |||
| 2000 | 1270 | 970 | 2000 | 597 | 436 |
Anslutningsschema

Verktyg för algoritmdetektering
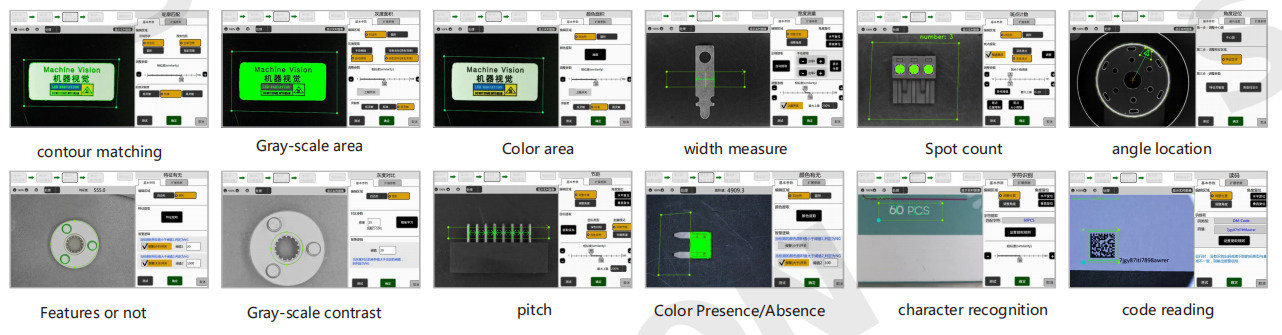
Standardläge: Utrustad med en mängd olika detekteringsverktyg, realiserar den enkelt olika applikationer
Ansökningsärende
Konturmatchning: Igenkänning baserat på formskillnader
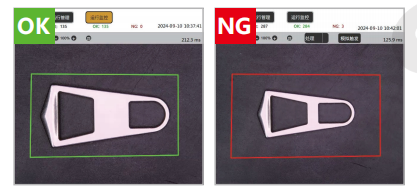
Cirka bara in målobjektet så extraheras konturen automatiskt. Det kan också hantera ljusstyrkefluktuationer och skillnader i ytförhållanden för varje individ som är svåra att hantera med reguljära relaterade metoder.
Färgområde: Identifiering baseras på färgområdets storlek
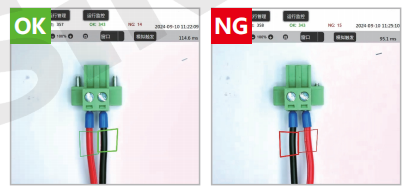
Baserat på färgarean för de registrerade goda produkterna erhålls överensstämmelsen med detektionsmålet. Klicka bara direkt på färgen som ska upptäckas på skärmen, så kan färgen extraheras. Operationen är mycket enkel.
Funktionens närvaro eller frånvaro: Igenkänning utförs baserat på antalet kantpixlar
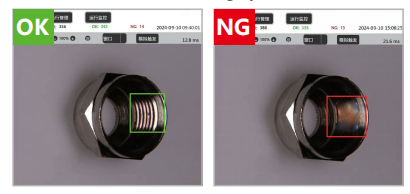
Den kan identifiera objekt med oregelbundna former eller skillnader i ytförhållanden, och kanten indikerar gränspunkterna för mörka förändringar.
Gråskaleområde: Igenkänning utförs baserat på storleken på den specificerade ljusstyrkan
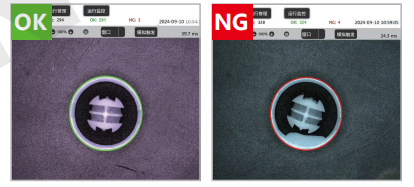
Baserat på ljushetsområdet för de registrerade goda produkterna erhålls konsistensen med detektionsmålet, vilket är tillämpligt på identifieringen baserad på glansskillnader och ytbearbetningsskillnader etc.
Breddmätning: Mät bredden genom att identifiera avståndet mellan två kanter.
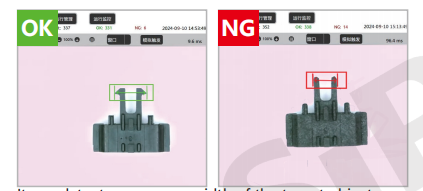
Den kan upptäcka skevhet eller bredd på målobjektet. Med skalningsfunktionen kan mått även visas som verkliga fysiska mått
Tonhöjd: Identifiering baseras på tonhöjdsskillnader
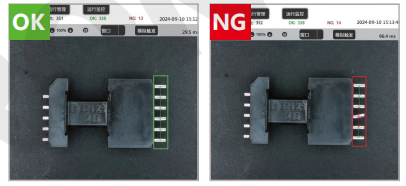
Den kan inte bara känna igen stigningen utan även nålbredden. Med zoomfunktionen kan den även visas som verklig storlek.
Vinkelpositionering: Identifiera den roterande vinkelförskjutningen för målet.
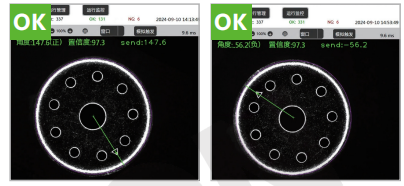
Den kan identifiera felinriktningen och förskjutningen av målobjektets vinkel inom det specificerade området
Punkträkning: Identifiering baserat på antalet fläckar på målobjektet
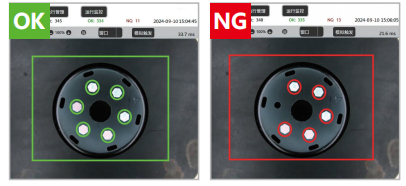
Baserat på antalet fläckar för de registrerade goda produkterna, identifiera om antalet fläckar för målobjektet som ska testas är konsekvent
Teckenigenkänning: Igenkänning baserat på tecken/siffra/datumskillnader
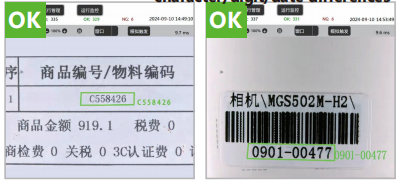
Ta reda på om tecknen eller datuminformationen på målet under inspektion stämmer överens med den registrerade goda delens karaktär/datumreferensdata
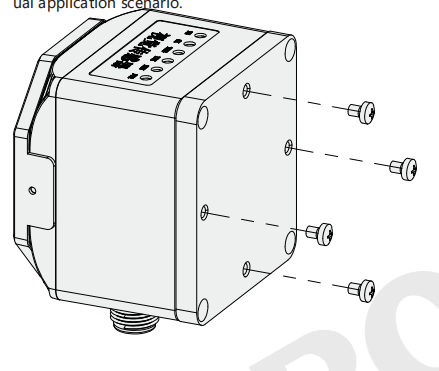
Installation av utrustning
Utrustningen kan fästas med M3-skruvar genom fasta konsoler och andra strukturella komponenter. Den kan installeras vertikalt eller horisontellt. Installationsmetoden kan väljas enligt det faktiska applikationsscenariot.
Benchmark för registrering
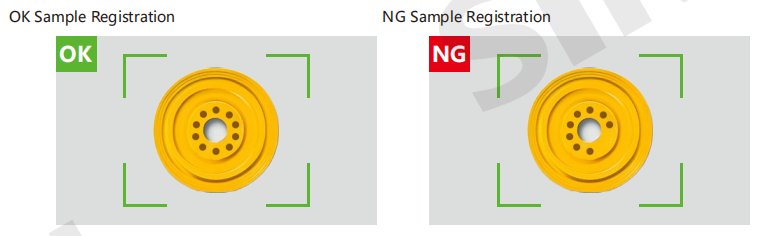
Endast OK- och NG-prover behöver registreras, och systemet kommer automatiskt att optimera till idealiska inspektionsinställningar. Även med variationer i arbetsstycken och miljöförhållanden kan du helt enkelt registrera ytterligare nya prover för att automatiskt lägga till inspektionskriterier. Inga tidskrävande komplexa konfigurationer eller installationsjusteringar krävs.
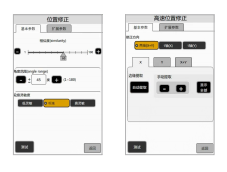
Positionskorrigering utförs genom konturmatchning för att korrigera produktens position. Bekräfta om den aktuella lösningen kräver positionskorrigeringsfunktionen. Om så är fallet, aktivera det manuellt. Stäng av den som standard.
Höghastighetspositionskorrigering korrigerar produkten i X- och Y-riktningarna genom att söka efter målets svartvita egenskaper. Bekräfta om den aktuella lösningen kräver funktionen för höghastighetspositionskorrigering. Om så är fallet, aktivera det manuellt. Stäng av den som standard.