Please Choose Your Language
cerca
Elija su sitio
Global
Redes Sociales


| Cantidad: | |
|---|---|
|
Exportación de PDF |
|


Serie K516-2
SiRON
Acerca de la selección
| Modelo | Descripción del rendimiento | Modelo | Descripción del rendimiento | |
| K516-2-A1 | K516-2-A1 1.3MP, amplio campo de visión, color | K516-2-B1 | K516-2-B1 1.3MP, tipo estándar, color |
Accesorios

Dimensión


Diagrama de cableado

Parámetros de especificación (cámara inteligente AI)
| Parámetros de especificación (cámara inteligente AI) | ||
| Modelo | K516-2-A1 (Tipo de campo de visión amplio) | K516-2-B1 (tipo estándar) |
| Resolución | 1280x1024 | 1280x1024 |
| Píxel | 1,3 megapíxeles | 1,3 megapíxeles |
| Velocidad de fotogramas máxima | 60 fps | 60 fps |
| Lente | 8mm | 16mm |
| Tamaño de píxel | 4.0umx4.0um | 4.0umx4.0um |
| Reconocimiento de imagen | Color | Color |
| Arquitectura del sistema | Procesador ARM de cuatro núcleos a 2 GHz | |
| Memoria | 2GBDDR4 | |
| Almacenamiento | EMMC de 16GB | |
| E/S digitales | Interfaz de E/S digital: entrada GPI optoaislada de 2 canales, salida GPO optoaislada de 5 canales, puerto serie RS232 de 1 canal | |
| Salida de vídeo | Interfaz HDMI | |
| USB | USB 2.0 de 1 canal | |
| Fuente de alimentación | CC 24 V | |
| Consumo de energía | 12W | |
| Interfaz de lente | Enfoque mecánico M12 | |
| fuente de luz | Fuente de luz blanca | |
| indicador LED | Encendido/Ejecutar/Comunicación/Disparador/OK/NG | |
| Función de algoritmo | Algoritmo de visión incorporado que admite detección como orientación anverso-posterior, juicio de dirección, presencia/ausencia, dimensión, posición y reconocimiento de color. | |
| Material de la carcasa | aleación de aluminio | |
| Grado de protección | IP67 | |
| Temperatura ambiente | 0-50℃ | |
| Humedad ambiental | 20%~95% HR, sin condensación | |
Parámetros de especificación (panel táctil panel táctil)
| Modelo | K516-2-M | Voltaje | CC 24 V |
| Tamaño del panel | 10,1 pulgadas | Corriente eléctrica | <0,2A |
| Resolución | 1024X600 | Grado de protección | IP40 |
| Luz indicadora | ENERGÍA/CH1/CH2 | Temperatura ambiente | 0~50℃ |
| Interfaz | HDMI/USB | Humedad ambiental | 20%~95% PH, sin condensación |
| Número de cámaras compatibles | 1 o 2 | Tamaño del agujero | 260,2 mm x 179,8 mm |
| Modo difícil | Resistencia | Peso | 450g |
Detalles del producto


Dibujo de estructura

Diagrama característico del rango de detección.

| Modelo | Distancia de montaje WD | Campo de visión H | Campo de visión V | Modelo | Distancia de montaje WD | Campo de visión H | Campo de visión V | |
| K516-2-A1 Tipo gran angular |
50 | 42 | 31 | K516-2-B1 Tipo estándar |
100 | 33 | 25 | |
| 500 | 353 | 260 | 500 | 160 | 120 | |||
| 2000 | 1270 | 970 | 2000 | 597 | 436 |
Diagrama esquemático de conexión

Herramienta de detección de algoritmos
Modo estándar: equipado con una variedad de herramientas de detección, realiza fácilmente diversas aplicaciones
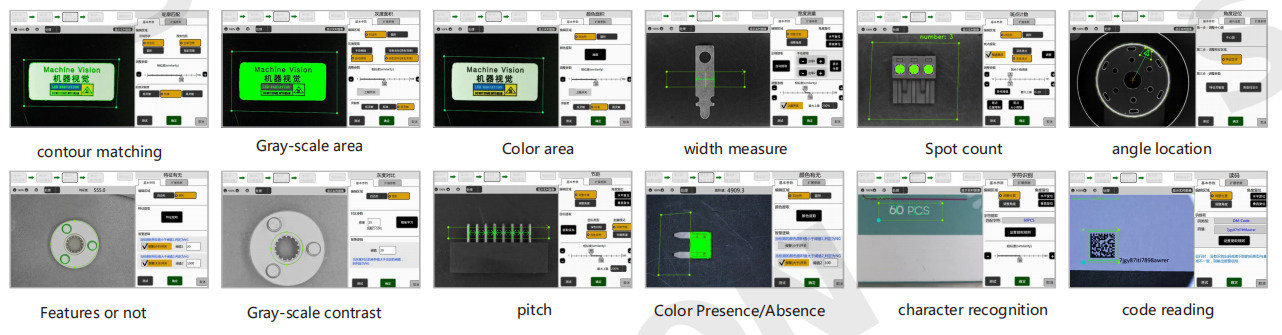
Caso de aplicación
Coincidencia de contornos: reconocimiento basado en diferencias de formas
Simplemente encierre en un círculo el objeto objetivo y el contorno se extraerá automáticamente. También puede abordar las fluctuaciones de brillo y las diferencias en las condiciones de la superficie de cada individuo que son difíciles de manejar mediante métodos relacionados regularizados.
Área de color: la identificación se basa en el tamaño del área de color.
Según el área de color de los productos registrados, se obtiene la coherencia con el objetivo de detección. Simplemente haga clic directamente en el color que desea detectar en la pantalla y podrá extraer el color. El funcionamiento es muy sencillo.
Presencia o ausencia de características: el reconocimiento se realiza en función del número de píxeles del borde.
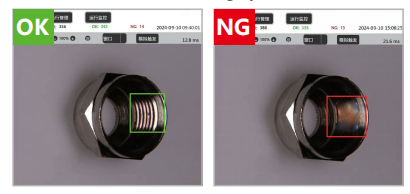
Puede identificar objetos con formas irregulares o diferencias en las condiciones de la superficie, y el borde indica los puntos límite de los cambios oscuros.
Área de escala de grises: el reconocimiento se realiza según el tamaño del brillo especificado
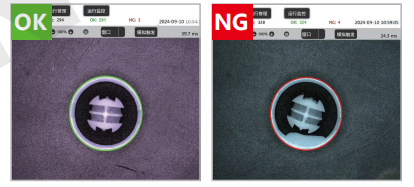
Con base en el área de brillo de los productos registrados, se obtiene la consistencia con el objetivo de detección, que es aplicable a la identificación basada en diferencias de brillo y diferencias en el procesamiento de superficies, etc.
Medición del ancho: Mida el ancho identificando la distancia entre dos bordes.
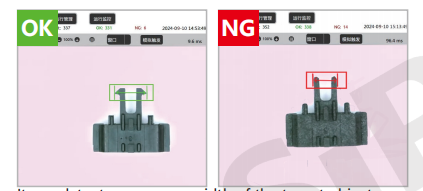
Puede detectar deformación o ancho del objeto objetivo. Con la función de escala, las medidas también se pueden mostrar como dimensiones físicas reales.
Tono: la identificación se basa en las diferencias de tono.
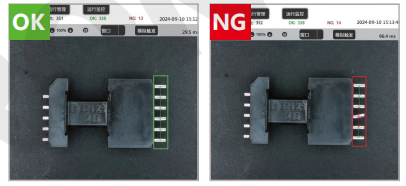
No sólo puede reconocer el paso sino también el ancho de la aguja. Con la función de zoom, también se puede mostrar en tamaño real.
Posicionamiento de ángulo: identifique el desplazamiento angular de rotación del objetivo.
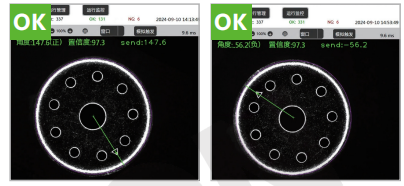
Puede identificar la desalineación y el desplazamiento del ángulo del objeto objetivo dentro del rango especificado
Conteo de puntos: identificación basada en el número de puntos en el objeto objetivo
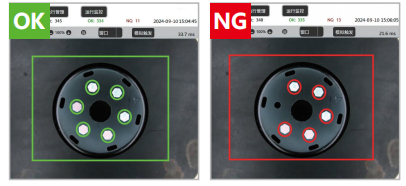
Según la cantidad de puntos de los buenos productos registrados, identifique si la cantidad de puntos del objeto objetivo que se va a probar es consistente
Reconocimiento de caracteres: Reconocimiento basado en diferencias de caracteres/dígitos/fechas
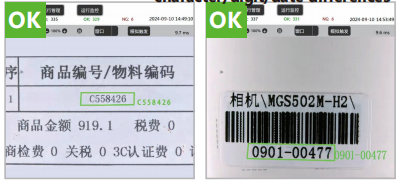
Reconocer si los caracteres o la información de fecha en el objetivo bajo inspección coinciden con los datos de referencia de fecha/carácter de pieza buena registrados
Instalación de equipos
El equipo se puede fijar con tornillos M3 a través de soportes fijos y otros componentes estructurales. Se puede instalar vertical u horizontalmente. El método de instalación se puede seleccionar según el escenario de aplicación real.
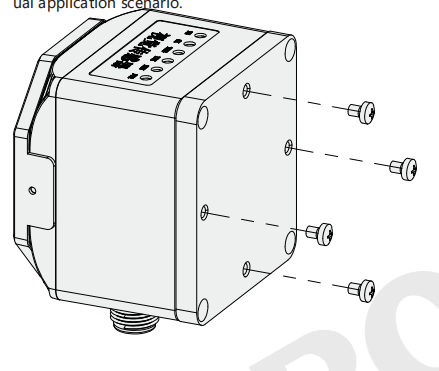
Punto de referencia de registro
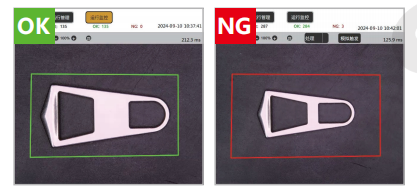
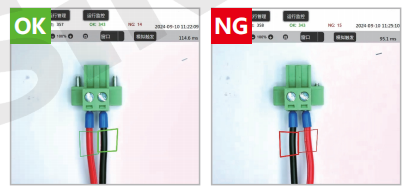
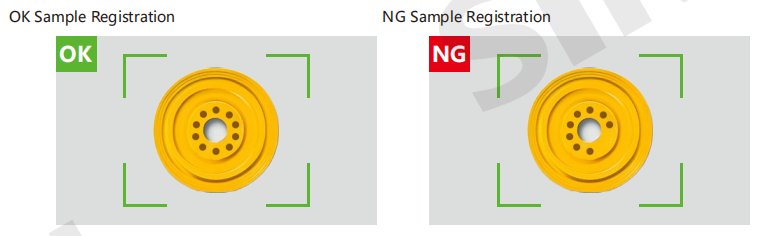
Solo es necesario registrar las muestras OK y NG, y el sistema se optimizará automáticamente para alcanzar la configuración de inspección ideal. Incluso con variaciones en las piezas de trabajo y las condiciones ambientales, puede simplemente registrar nuevas muestras adicionales para agregar automáticamente criterios de inspección. No se requieren ajustes de instalación o configuración complejos que requieren mucho tiempo.
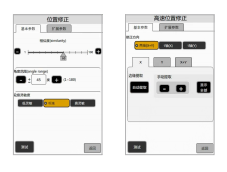
La corrección de posición se lleva a cabo haciendo coincidir el contorno para corregir la posición del producto. Confirme si la solución actual requiere la función de corrección de posición. Si es así, habilítelo manualmente. De forma predeterminada, apáguelo.
La corrección de posición de alta velocidad corrige el producto en las direcciones X e Y buscando las características blancas y negras del objetivo. Confirme si la solución actual requiere la función de corrección de posición de alta velocidad. Si es así, habilítelo manualmente. De forma predeterminada, apáguelo.