A proposito di selezione
| Modello |
Descrizione della prestazione |
|
Modello |
Descrizione della prestazione |
| K516-2-A1 |
K516-2-A1 1,3 MP, ampio campo visivo, a colori |
|
K516-2-B1 |
K516-2-B1 1,3 MP, tipo standard, a colori |
Accessori

Dimensione


Schema elettrico

Parametri di specifica (fotocamera intelligente AI)
| Parametri delle specifiche (fotocamera intelligente AI) |
| Modello |
K516-2-A1 (tipo con campo visivo ampio) |
K516-2-B1(Tipo standard) |
| Risoluzione |
1280x1024 |
1280x1024 |
| Pixel |
1,3 Megapixel |
1,3 Megapixel |
| Frequenza fotogrammi massima |
60 fps |
60 fps |
| Lente |
8 mm |
16 mm |
| Dimensione pixel |
4.0umx4.0um |
4.0umx4.0um |
| Riconoscimento delle immagini |
Colore |
Colore |
| Architettura del sistema |
Processore quad-core ARM da 2 GHz |
| Memoria |
DDR4 da 2GB |
| Magazzinaggio |
EMMC da 16 GB |
| I/O digitali |
Interfaccia I/O digitale: ingresso GPI optoisolato a 2 canali, uscita GPO optoisolata a 5 canali, porta seriale RS232 a 1 canale |
| Uscita video |
Interfaccia HDMI |
| USB |
USB 2.0 a 1 canale |
| Alimentazione elettrica |
DC24V |
| Consumo energetico |
12 W |
| Interfaccia dell'obiettivo |
Messa a fuoco meccanica M12 |
| Sorgente luminosa |
Sorgente di luce bianca |
| Indicatore LED |
Alimentazione/Esegui/Comunicazione/Trigger/OK/ERRATO |
| Funzione dell'algoritmo |
Algoritmo di visione integrato, che supporta il rilevamento come orientamento fronte-retro, giudizio della direzione, presenza/assenza, dimensione, posizione e riconoscimento del colore |
| Materiale dell'alloggiamento |
Lega di alluminio |
| Grado di protezione |
IP67 |
| Temperatura ambiente |
0-50℃ |
| Umidità ambientale |
20%~95% RH, senza condensa |
Parametri di specifica (Pannello a sfioramento Pannello a sfioramento)
| Modello |
K516-2-M |
Voltaggio |
CC 24 V |
| Dimensioni del pannello |
10,1 pollici |
Corrente elettrica |
<0,2 A |
| Risoluzione |
1024X600 |
Grado di protezione |
IP40 |
| Indicatore luminoso |
ALIMENTAZIONE/CA1/CA2 |
Temperatura ambiente |
0~50℃ |
| Interfaccia |
HDMI/USB |
Umidità ambientale |
20%~95% PH, senza condensa |
| Numero di fotocamere supportate |
1 o 2 |
Dimensione del foro |
260,2 mmX179,8 mm |
| Modalità dura |
Resistenza |
Peso |
450 g |
Dettagli del prodotto


Disegno della struttura

Diagramma caratteristico del campo di rilevamento

| Modello |
Distanza di montaggio WD |
Campo visivoH |
Campo visivoV |
|
Modello |
Distanza di montaggio WD |
Campo visivoH |
Campo visivoV |
K516-2-A1
Tipo grandangolare |
50 |
42 |
31 |
K516-2-B1
Tipo standard |
100 |
33 |
25 |
| 500 |
353 |
260 |
500 |
160 |
120 |
| 2000 |
1270 |
970 |
2000 |
597 |
436 |
Diagramma schematico di collegamento

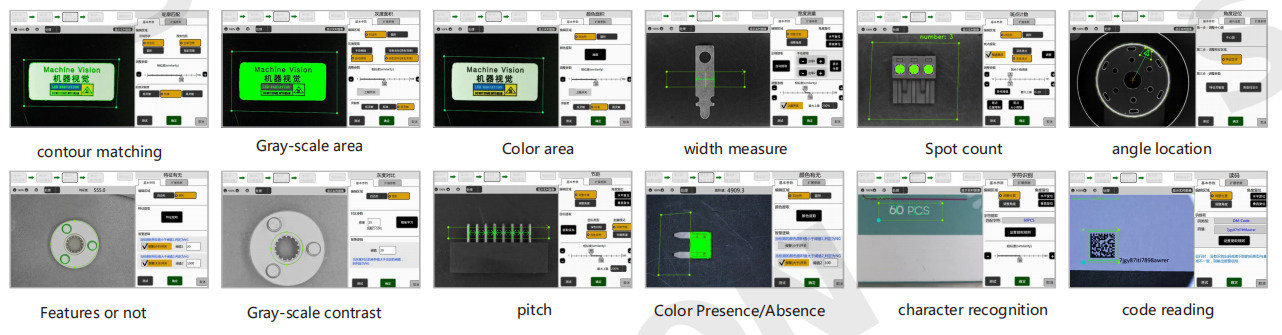
Strumento di rilevamento degli algoritmi
Modalità standard: dotata di una varietà di strumenti di rilevamento, realizza facilmente varie applicazioni
Caso di applicazione
Corrispondenza del contorno: riconoscimento basato sulle differenze di forma
Basta cerchiare l'oggetto target e il contorno verrà estratto automaticamente. Può anche gestire le fluttuazioni di luminosità e le differenze nelle condizioni superficiali di ciascun individuo che sono difficili da gestire con metodi correlati regolarizzati.
Area colorata: l'identificazione si basa sulla dimensione dell'area colorata
In base all'area colorata dei prodotti buoni registrati, si ottiene la coerenza con l'obiettivo di rilevamento. Basta fare clic direttamente sul colore da rilevare all'interno dello schermo ed è possibile estrarre il colore. L'operazione è molto semplice.
Presenza o assenza di funzionalità: il riconoscimento viene effettuato in base al numero di pixel del bordo
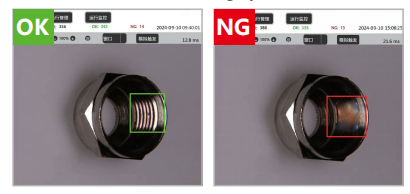
Può identificare oggetti con forme irregolari o differenze nelle condizioni della superficie, e il bordo indica i punti limite dei cambiamenti oscuri.
Area della scala di grigi: il riconoscimento viene effettuato in base alla dimensione della luminosità specificata
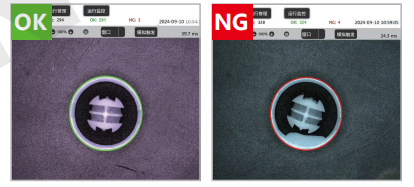
In base all'area di luminosità dei buoni prodotti registrati, si ottiene la coerenza con l'obiettivo di rilevamento, che è applicabile all'identificazione basata su differenze di lucentezza e differenze di lavorazione della superficie, ecc.
Misurazione larghezza: misura la larghezza identificando la distanza tra due bordi.
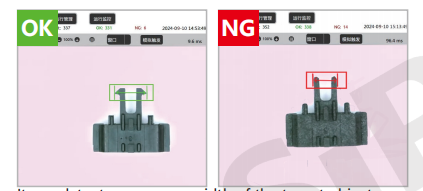
Può rilevare la deformazione o la larghezza dell'oggetto target. Con la funzione di ridimensionamento le misurazioni possono essere visualizzate anche come dimensioni fisiche reali
Intonazione: l'identificazione si basa sulle differenze di altezza
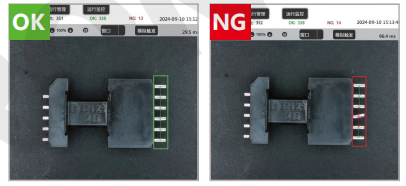
Può riconoscere non solo il passo ma anche la larghezza dell'ago. Con la funzione zoom è possibile visualizzarlo anche nelle dimensioni reali.
Posizionamento angolare: identificare l'offset angolare rotazionale del target.
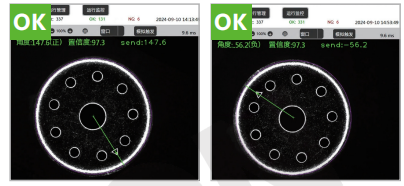
Può identificare il disallineamento e l'offset dell'angolo dell'oggetto target entro l'intervallo specificato
Conteggio dei punti: identificazione basata sul numero di punti sull'oggetto target
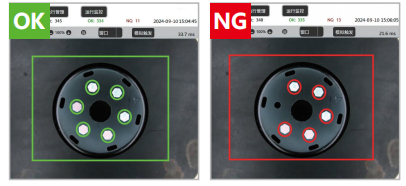
In base al numero di punti dei prodotti buoni registrati, identificare se il numero di punti dell'oggetto target da testare è coerente
Riconoscimento dei caratteri: riconoscimento basato sulle differenze di carattere/cifra/data
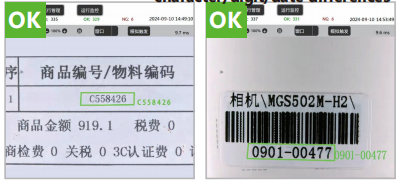
Riconoscere se i caratteri o le informazioni sulla data sul target sottoposto a ispezione corrispondono ai dati di riferimento del carattere/data della parte buona registrati
Installazione dell'attrezzatura
L'apparecchiatura può essere fissata con viti M3 tramite staffe fisse e altri componenti strutturali. Può essere installato verticalmente o orizzontalmente. Il metodo di installazione può essere selezionato in base allo scenario applicativo reale.
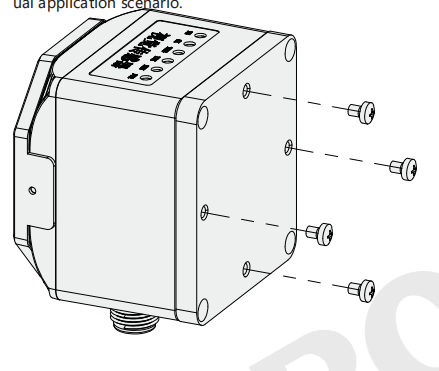
Punto di riferimento per la registrazione
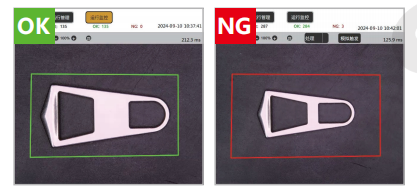
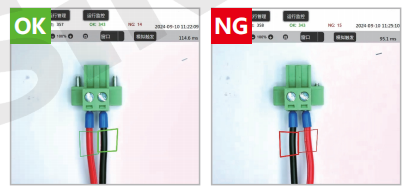
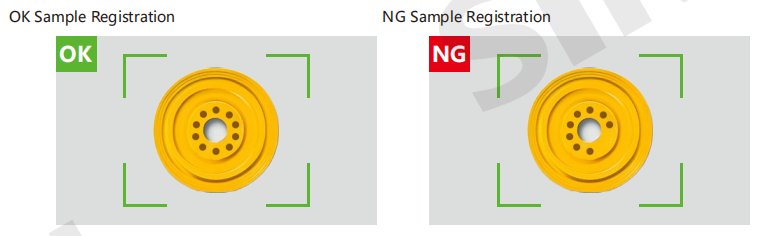
È necessario registrare solo i campioni OK e NG e il sistema ottimizzerà automaticamente le impostazioni di ispezione ideali. Anche in caso di variazioni nei pezzi e nelle condizioni ambientali, è possibile registrare semplicemente nuovi campioni aggiuntivi per aggiungere automaticamente criteri di ispezione. Non sono necessarie configurazioni complesse o regolazioni di installazione che richiedono molto tempo.
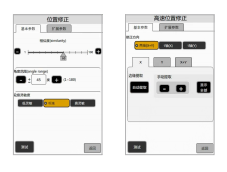
La correzione della posizione viene eseguita mediante la corrispondenza del contorno per correggere la posizione del prodotto. Confermare se la soluzione corrente richiede la funzione di correzione della posizione. In tal caso, abilitalo manualmente. Per impostazione predefinita, disattivalo.
La correzione della posizione ad alta velocità corregge il prodotto nelle direzioni X e Y ricercando le caratteristiche in bianco e nero del target. Confermare se la soluzione attuale richiede la funzione di correzione della posizione ad alta velocità. In tal caso, abilitalo manualmente. Per impostazione predefinita, disattivalo.