Please Choose Your Language
近い
サイトを選択してください
グローバル
ソーシャルメディア


| 数量: | |
|---|---|
|
PDF エクスポート |
|


K516-2シリーズ
シロン
選考について
| モデル | パフォーマンスの説明 | モデル | パフォーマンスの説明 | |
| K516-2-A1 | K516-2-A1 1.3MP、広視野、カラー | K516-2-B1 | K516-2-B1 1.3MP、スタンダードタイプ、カラー |
付属品

寸法


配線図

仕様パラメータ(AIスマートカメラ)
| 仕様パラメータ(AIスマートカメラ) | ||
| モデル | K516-2-A1(広視野タイプ) | K516-2-B1(スタンダードタイプ) |
| 解決 | 1280x1024 | 1280x1024 |
| ピクセル | 130万画素 | 130万画素 |
| 最大フレームレート | 60fps | 60fps |
| レンズ | 8mm | 16mm |
| ピクセルサイズ | 4.0um×4.0um | 4.0um×4.0um |
| 画像認識 | 色 | 色 |
| システムアーキテクチャ | ARM 2GHz クアッドコアプロセッサ | |
| メモリ | 2GB DDR4 | |
| ストレージ | 16GB EMMC | |
| デジタル I/O | デジタル I/O インターフェイス: 2 チャンネル光絶縁 GPI 入力、5 チャンネル光絶縁 GPO 出力、1 チャンネル RS232 シリアル ポート | |
| ビデオ出力 | HDMIインターフェース | |
| USB | 1チャンネルUSB2.0 | |
| 電源 | DC24V | |
| 消費電力 | 12W | |
| レンズインターフェース | M12 メカニカルフォーカシング | |
| 光源 | 白色光源 | |
| LEDインジケーター | 電源/走行/通信/トリガー/OK/NG | |
| アルゴリズム関数 | ビジョンアルゴリズムを内蔵し、前後方向、方向判定、有無、寸法、位置、色認識などの検出をサポート | |
| ハウジング材質 | アルミニウム合金 | |
| 保護等級 | IP67 | |
| 周囲温度 | 0~50℃ | |
| 環境湿度 | 20%~95%RH、結露なきこと | |
仕様パラメータ(タッチパネル タッチパネル)
| モデル | K516-2-M | 電圧 | DC24V |
| パネルサイズ | 10.1インチ | 電流 | <0.2A |
| 解決 | 1024X600 | 保護等級 | IP40 |
| 表示灯 | PWR/CH1/CH2 | 周囲温度 | 0~50℃ |
| インタフェース | HDMI/USB | 環境湿度 | 20%~95%PH、結露なきこと |
| サポートされるカメラの数 | 1 または 2 | 穴サイズ | 260.2mm×179.8mm |
| タフモード | 抵抗 | 重さ | 450g |
製品詳細


構造図

検出範囲特性図

| モデル | 取付距離WD | 視野H | 視野 V | モデル | 取付距離WD | 視野H | 視野 V | |
| K516-2-A1 広角タイプ |
50 | 42 | 31 | K516-2-B1 標準タイプ |
100 | 33 | 25 | |
| 500 | 353 | 260 | 500 | 160 | 120 | |||
| 2000 | 1270 | 970 | 2000 | 597 | 436 |
接続概略図

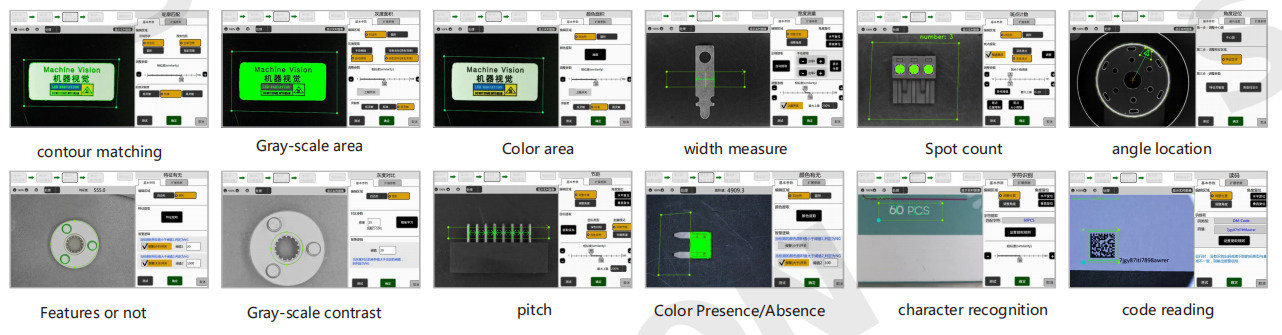
アルゴリズム検出ツール
標準モード:多彩な検出ツールを搭載し、さまざまなアプリケーションを簡単に実現
応用事例
輪郭マッチング:形状の違いによる認識
対象のオブジェクトを丸で囲むだけで、輪郭が自動的に抽出されます。正規化された関連手法では対応が難しい明るさの変動や個体ごとの表面状態の違いにも対応できます。
色領域: 色領域のサイズに基づいて識別されます。
登録された良品の色領域に基づいて、検出対象との整合性を求めます。画面内で検出したい色を直接クリックするだけで色を抽出できます。操作はとても簡単です。
特徴有無:エッジ画素数により認識
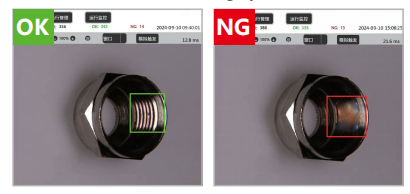
不規則な形状や表面状態の違いを持つ物体を識別することができ、エッジは暗い変化の境界点を示します。
グレースケール領域:指定した明るさの大きさで認識します
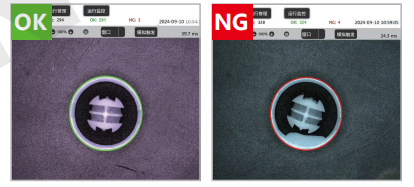
登録された良品の輝度領域をもとに検出対象との整合性をとり、光沢差や表面処理差などによる識別に応用できます。
幅測定: 2 つのエッジ間の距離を特定して幅を測定します。
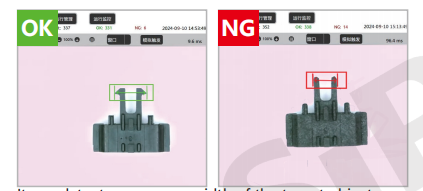
対象物の反りや幅を検出できます。 スケーリング機能により、実際の物理寸法としても表示可能
ピッチ: ピッチの違いに基づいて識別します
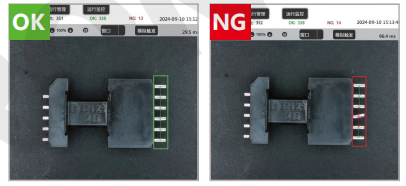
ピッチだけでなく針幅も認識できます。ズーム機能を使えば等倍表示も可能です。
角度位置決め: ターゲットの回転角度オフセットを特定します。
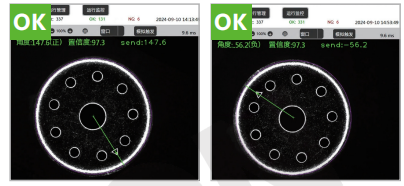
指定範囲内の対象物体の角度のズレやオフセットを特定できます。
スポットカウンティング:対象物上のスポットの数に基づいて識別します。
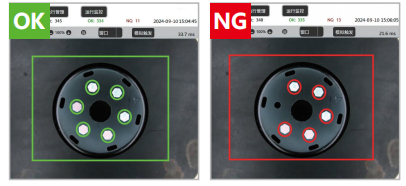
登録された良品のスポット数に基づいて、検査対象物のスポット数が一致しているかどうかを識別
文字認識:文字/数字/日付の違いによる認識
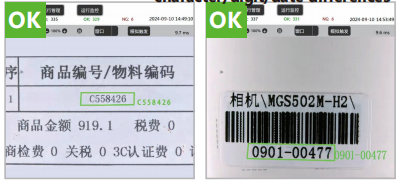
検査対象物の文字や日付情報が、登録されている良品文字・日付参照データと一致するかどうかを認識
機器の設置
装置は固定ブラケットなどの構造部品を介してM3ネジで固定できます。縦置き・横置きが可能ですので、使用シーンに合わせて設置方法をお選びいただけます。
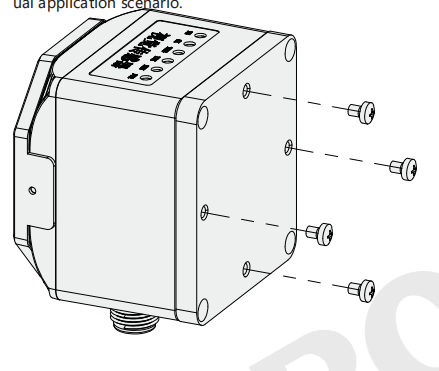
登録ベンチマーク
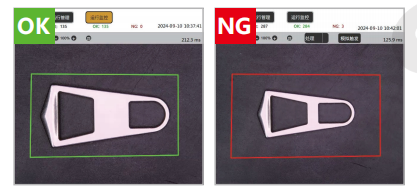
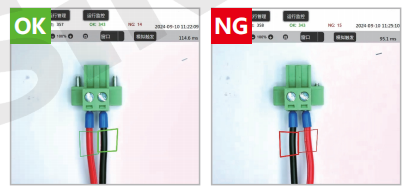
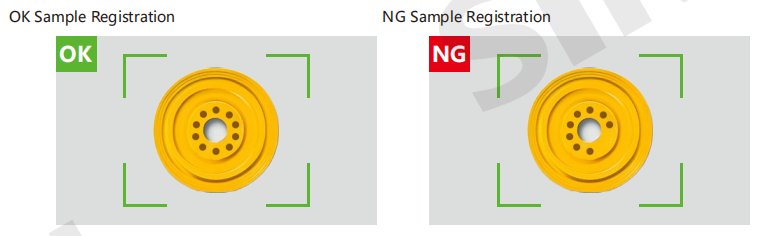
OKサンプルとNGサンプルを登録するだけで、システムは自動的に理想的な検査設定に最適化します。ワークや環境条件にばらつきがある場合でも、新規サンプルを追加登録するだけで検査基準を自動追加できます。時間のかかる複雑な構成やインストールの調整は必要ありません。
輪郭マッチングにより位置補正を行い、製品の位置を補正します。現在のソリューションに位置補正機能が必要かどうかを確認してください。その場合は、手動で有効にしてください。デフォルトでは、オフになっています。
高速位置補正は、対象物の白黒特徴を探索して製品をX、Y方向に補正します。 現在のソリューションに高速位置補正機能が必要かどうかを確認してください。その場合は、手動で有効にしてください。デフォルトでは、オフになっています。